

Pou konpayi ki gen espas faktori limite, anprint ekipman ak layout pwodiksyon yo se konsiderasyon enpòtan. Si ekipman mande pou yon gwo zòn opere endepandan, li ka diminye espas pwodiksyon ki disponib epi afekte mouvman pèsonèl, transpò materyèl, ak aranjman lòt ekipman yo. Kolaborasyon palettize robo a ofri yon apwòch fleksib nan deplwaman epi se poutèt sa ka itilize nan espas pwodiksyon relativman limite lè layout jeneral la byen planifye.
Ka kolaborasyon palettize robo a dwe ranje dapre pwosesis pwodiksyon aktyèl la olye ke yo te limite a yon layout pwodiksyon fiks. Konpayi yo ka konsidere transpò materyèl, anbalaj, paletizasyon, ak zòn opere pèsonèl lè yo planifye pozisyon robo a. Mete robo a tou pre etap paletizasyon an ka diminye mouvman materyèl ki pa nesesè pandan y ap amelyore itilizasyon espas faktori ki disponib.
Nan zòn pwodiksyon relativman ti, distans ki genyen ant ekipman ak layout nan chemen pèsonèl yo patikilyèman enpòtan. Si robo a, ekipman transporteur, ak zòn depo materyèl yo pa byen ranje, wout pwodiksyon yo ka vin konjesyone. Se poutèt sa, anvan yo enstale yon robo palettize kolaborasyon, konpayi yo ta dwe analize pwosesis pwodiksyon an antye, idantifye koule nan materyèl k ap fèk ap rantre, davwa robo, paletizasyon, ak fini -transfè pwodwi, ak Lè sa a, detèmine yon layout ekipman apwopriye.
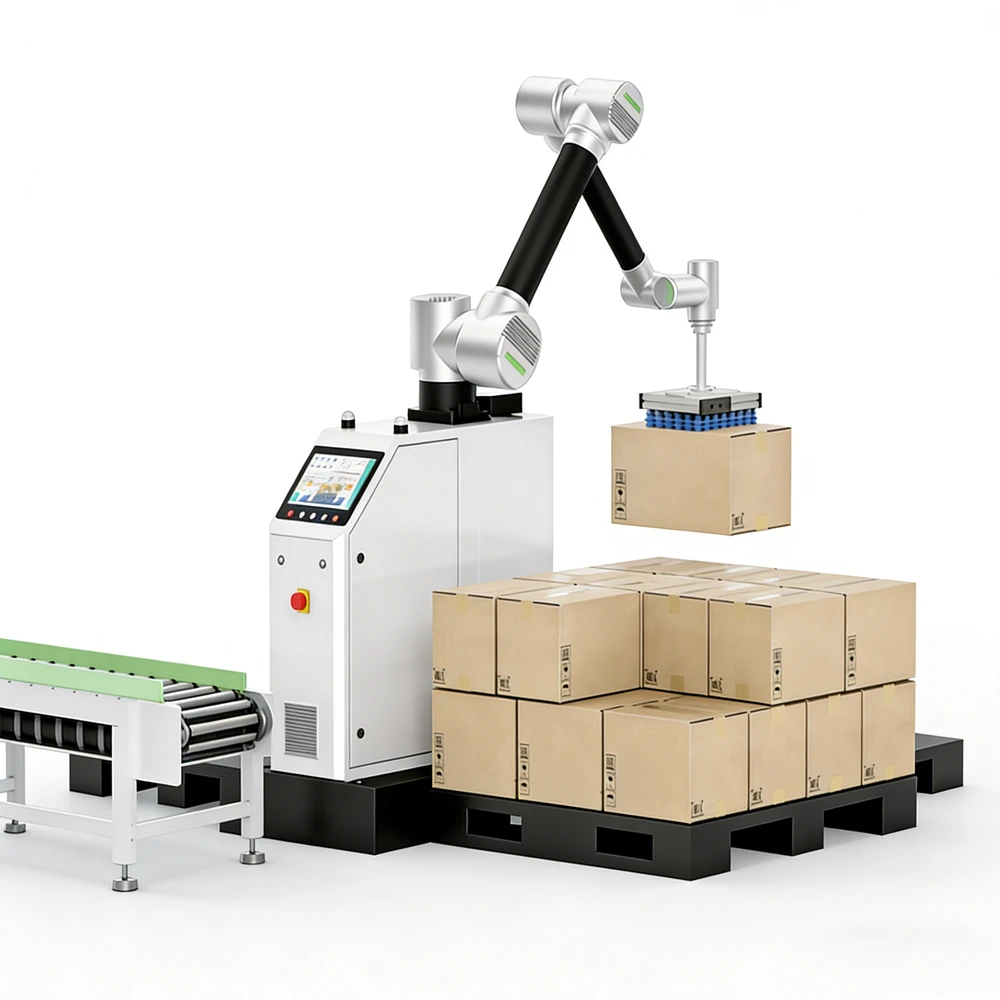
Robo Paletizan Kolaborasyon an ka ede tou redwi kantite espas ki nesesè pou sèten aktivite manyen manyèl. Tradisyonèl manyèl paletizasyon jeneralman mande pou ase espas pou travayè yo opere, deplase, ak okipe materyèl yo. Lè robo a pran sou travay repetitif paletizasyon, zòn opere pèsonèl la ka reòganize dapre workflow aktyèl la, sa ki pèmèt espas pwodiksyon ki disponib yo dwe itilize pi efikas.
Sepandan, espas limite pa vle di ke zòn travay robo a ka redwi san yo pa konsidere kondisyon fonksyònman li yo. Robo a bezwen ase plas pou fè mouvman diferan, ak ranje travay li yo ta dwe rete apwopriye. Ekipman, materyèl, ak lòt obstak pa ta dwe entèfere ak chemen mouvman li yo. An menm tan an, lè pèsonèl bezwen antre nan zòn travay robo a, yo ta dwe swiv pwosedi sekirite ki enpòtan yo ak kondisyon jesyon sit. Konsiderasyon pou ekonomize espas-pa ta dwe janm konpwomèt kondisyon operasyon an sekirite.
Zòn depo materyèl tanporè ta dwe konsidere tou. Menm si robo a li menm okipe yon espas relativman ti kras, yon aranjman depo pwodwi ki fini-ki pa apwopriye ka lakòz konjesyon epi bloke chemen pwodiksyon an. Se poutèt sa, robo a, transporteurs, materyèl, ak zòn depo pwodwi fini-yo ta dwe planifye kòm yon sistèm entegre olye ke yo konsidere sèlman pozisyon enstalasyon robo a.
Pou konpayi ki gen espas pwodiksyon limite ki vle tou amelyore nivo automatisation yo, robo palettize kolaborasyon ka ofri avantaj pratik. Yon-layout byen planifye ka ede sèvi ak espas ki egziste deja pandan w ap diminye aktivite repetitif manyen manyèl yo.
Se poutèt sa, robo palèt kolaboratif la ka itilize nan anviwònman pwodiksyon ak espas limite, men rezilta aktyèl yo depann sou layout sit la, kondisyon travay, koule materyèl, ak zòn mouvman pèsonèl yo. Atansyon planifikasyon jeneral ka ede robo a opere pi byen ak efikasite nan yon espas travay limite.


